- 10개 파트
- 165강
- 30약 시간
강의가 따라가는 개발 순서
 01
요구사항과 설계
무엇을 만들지 정하고 HSI, SW 아키텍처, Git 저장소부터 준비합니다.
 02
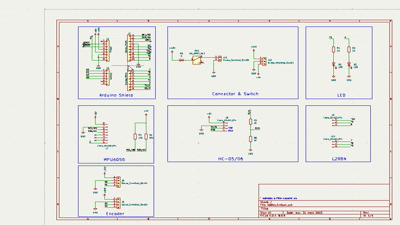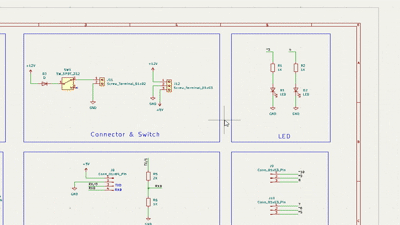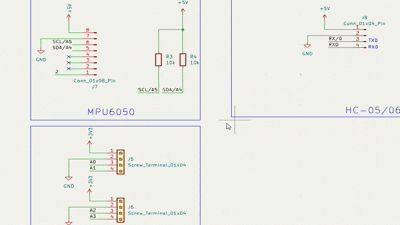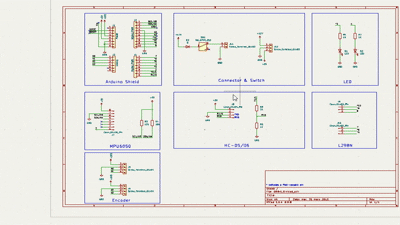
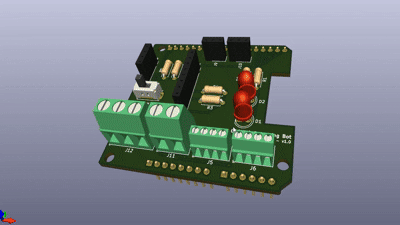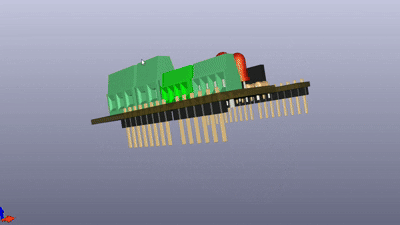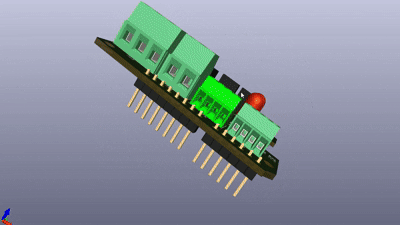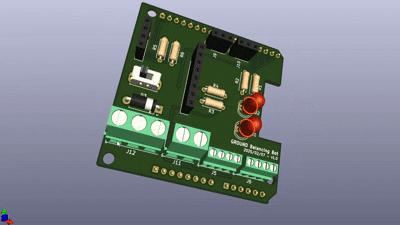
회로와 PCB
KiCad로 회로도를 그리고 로봇 전용 실드 PCB를 아트웍합니다.
 03
PCB 검증과 주문
DRC를 통과시키고 3D 뷰로 확인한 뒤 거버를 뽑아 주문합니다.
 04
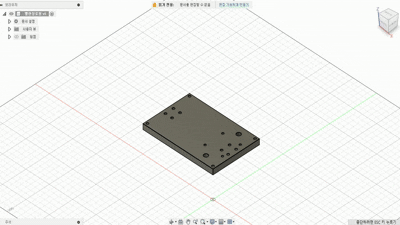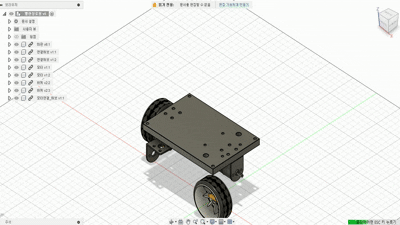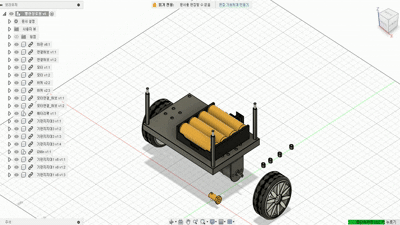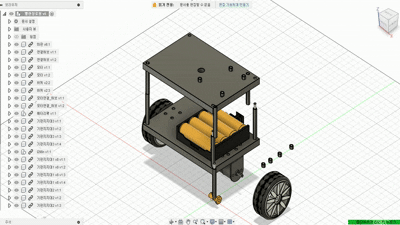
기구 설계
Fusion 360으로 차체와 모터 마운트를 그리고 3D 프린팅합니다.
 05
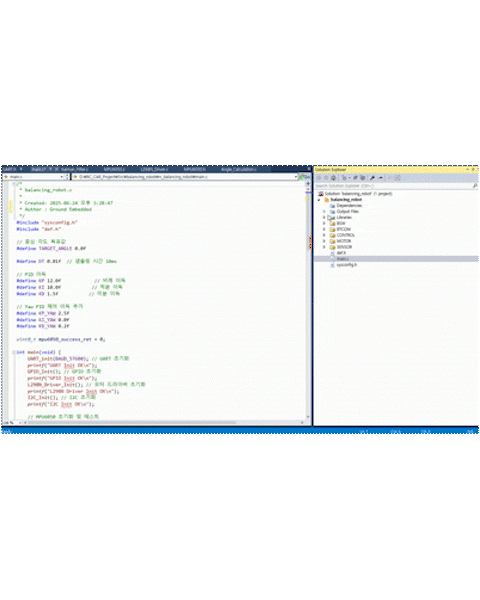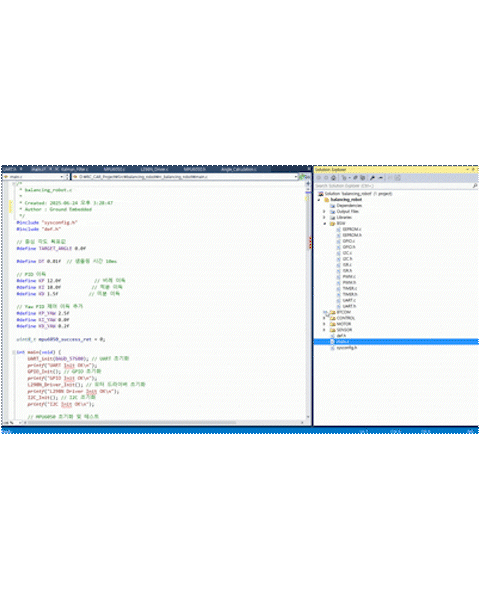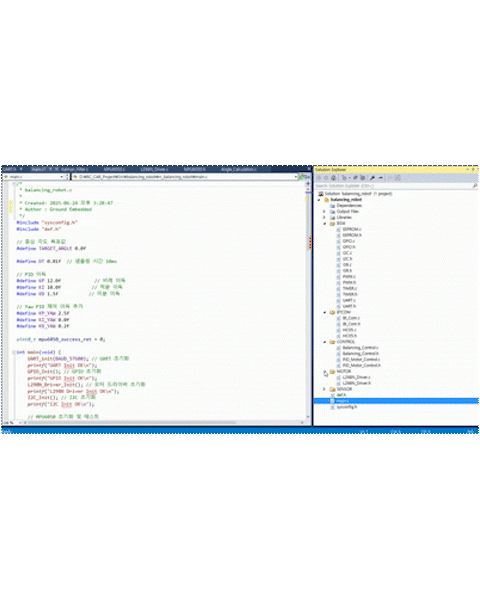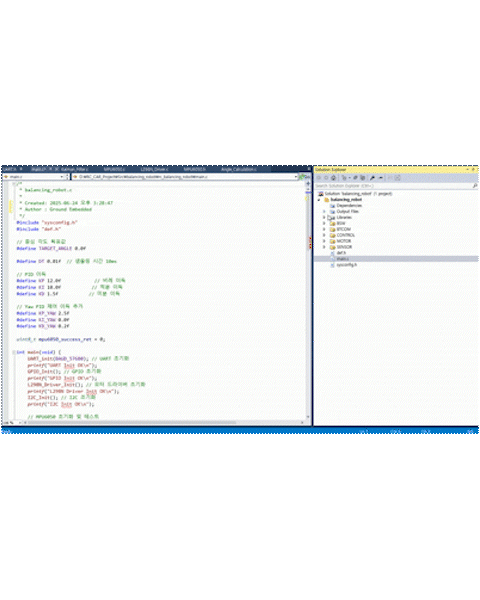
펌웨어와 앱
BSW/ASW 구조로 MPU6050, HC-05, 모터를 다루고 안드로이드 앱을 만듭니다.
 06
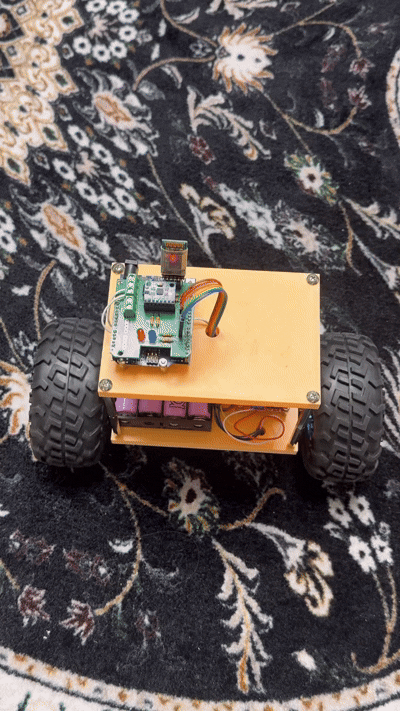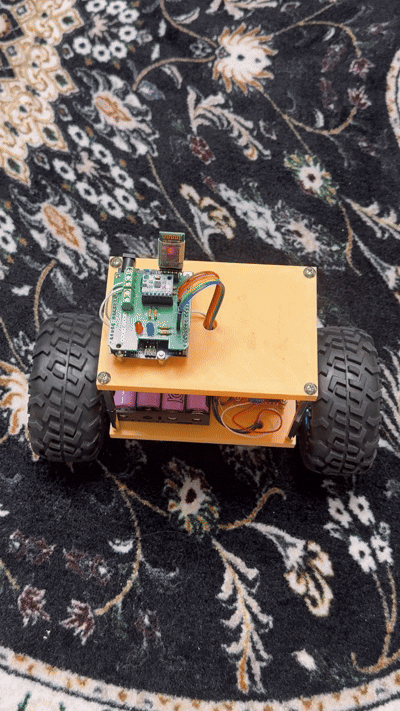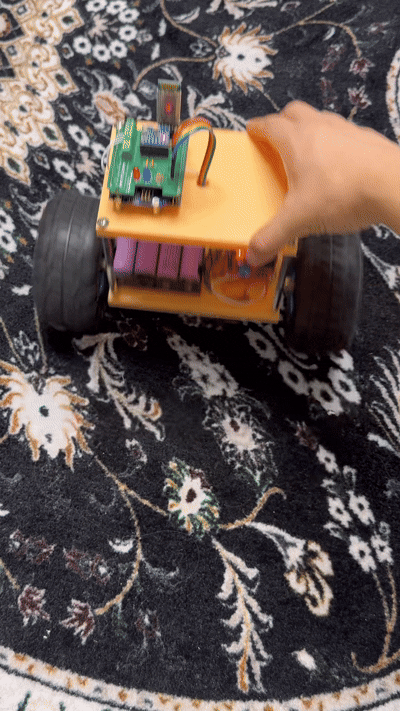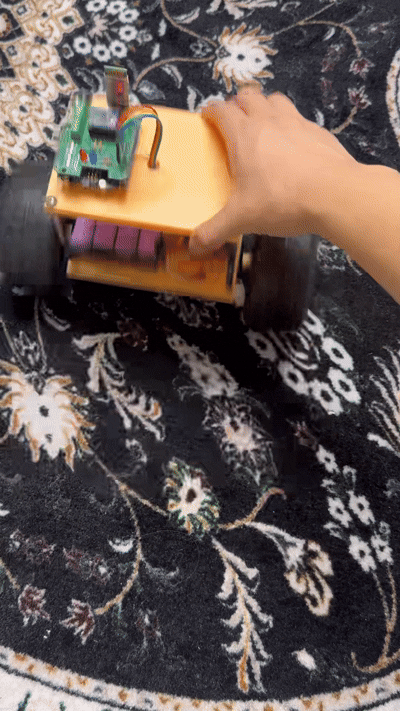
통합 테스트
칼만 필터와 PID를 튜닝하며 스스로 서는 로봇을 완성합니다.