수강 가능 · 패스트캠퍼스
로봇 & 임베디드 개발을 위한 올인원 프로젝트
밸런싱 로봇 하나로 C 언어, 펌웨어, 회로, 기구, 앱, 포트폴리오까지
밸런싱 로봇 하나를 요구사항부터 통합 테스트까지 대기업 개발 순서대로 만드는 임베디드 올인원 강의입니다.
- 10개 파트
- 165강
- 30약 시간
강의에서 만드는 것
완성된 로봇
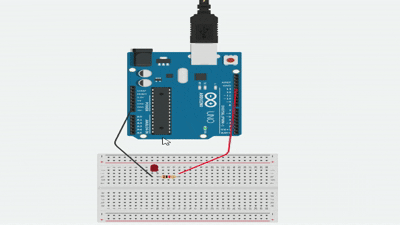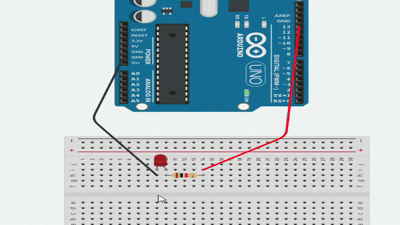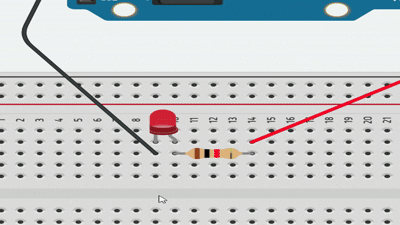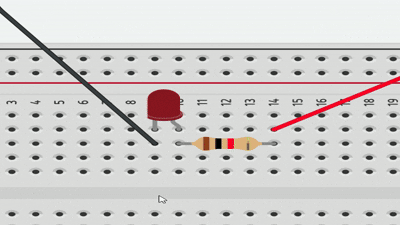
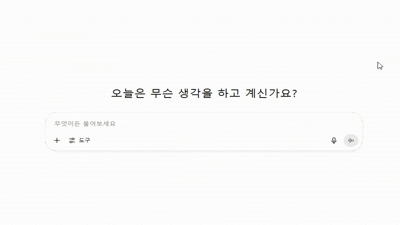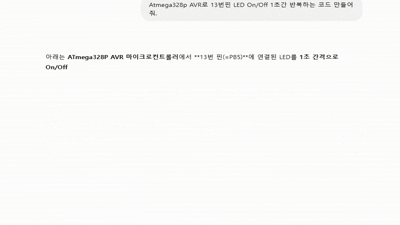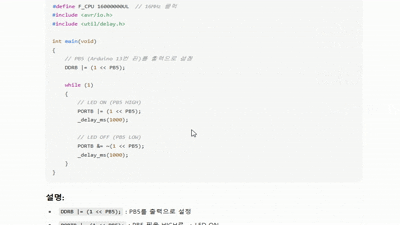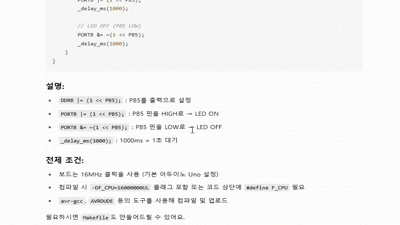
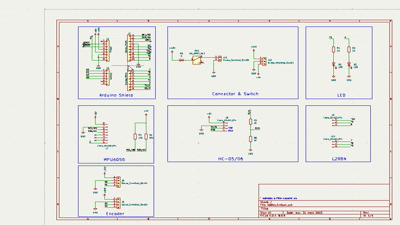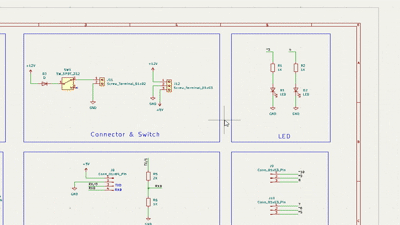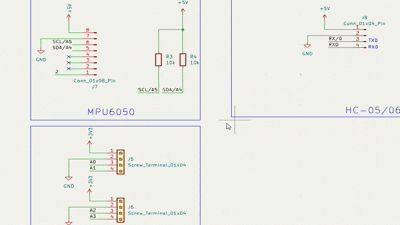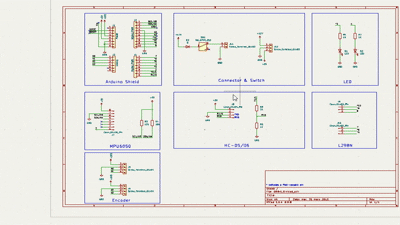
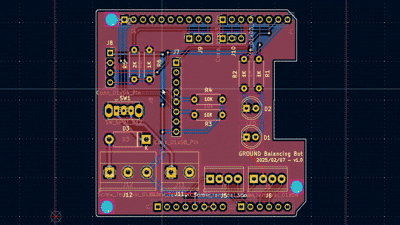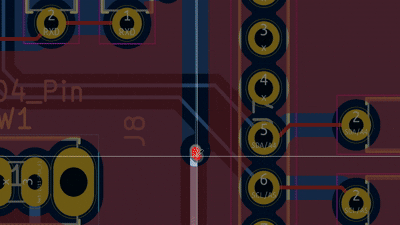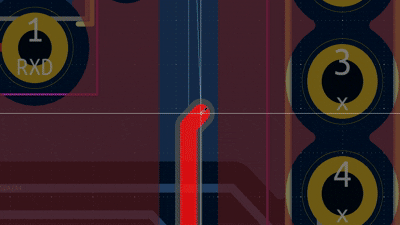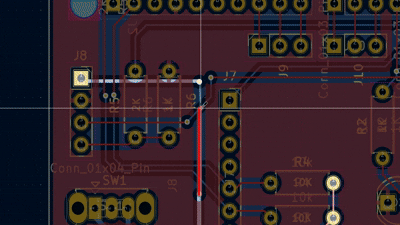
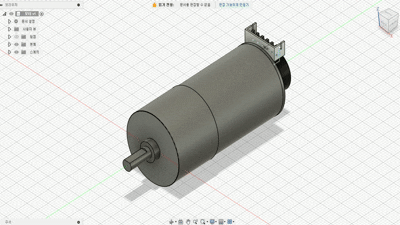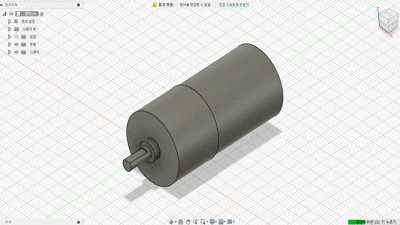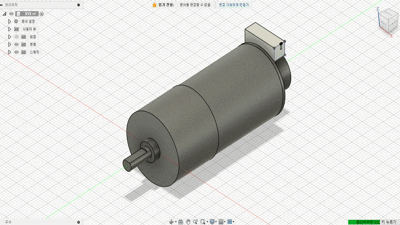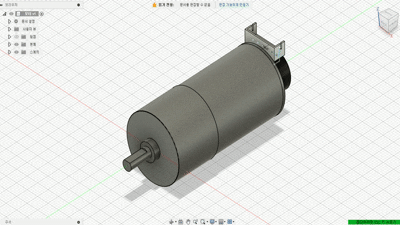
회로와 PCB, 기구 설계
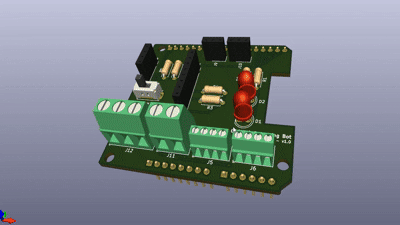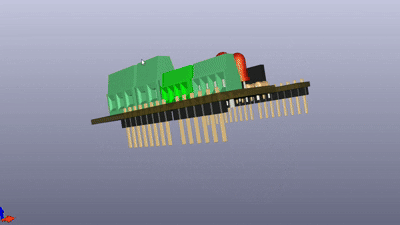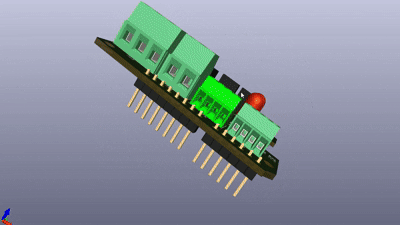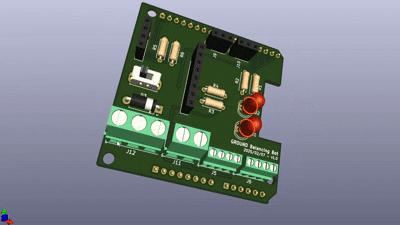
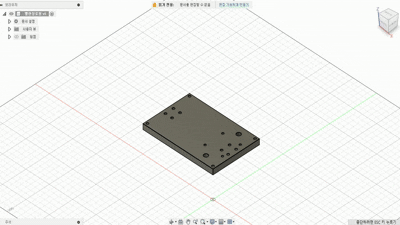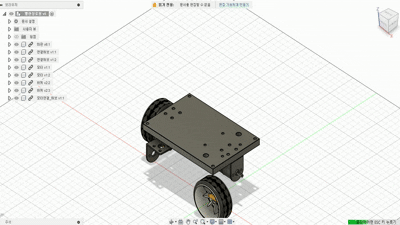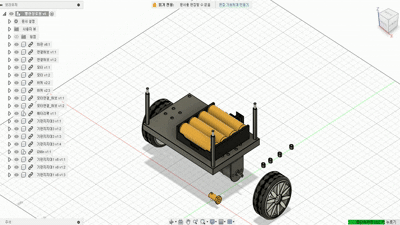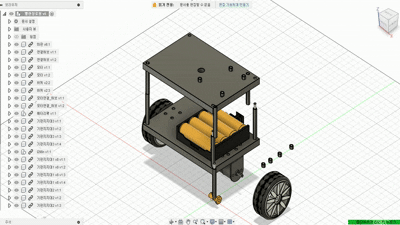
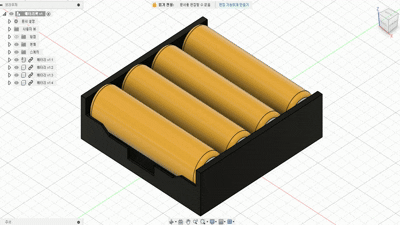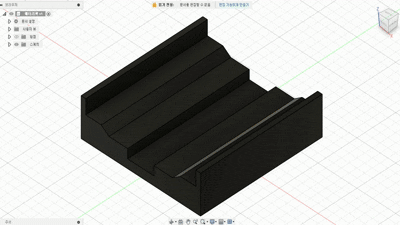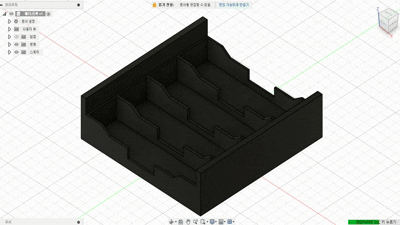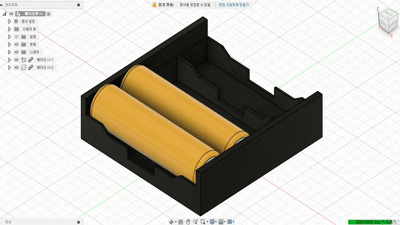
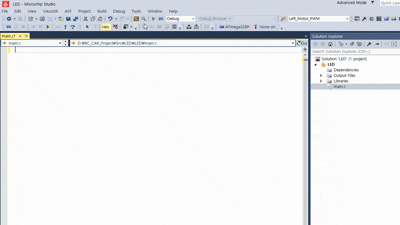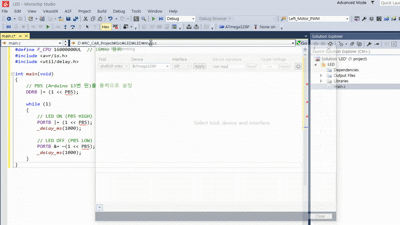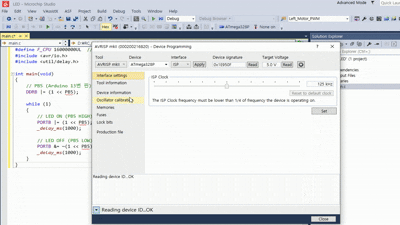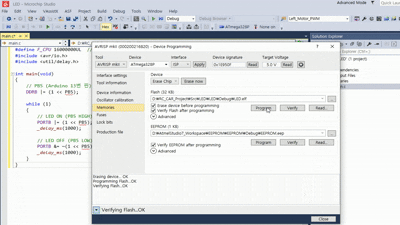
펌웨어, 앱, 통합 테스트
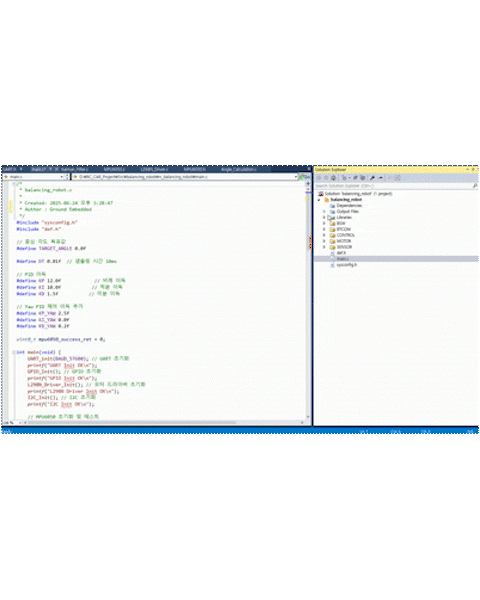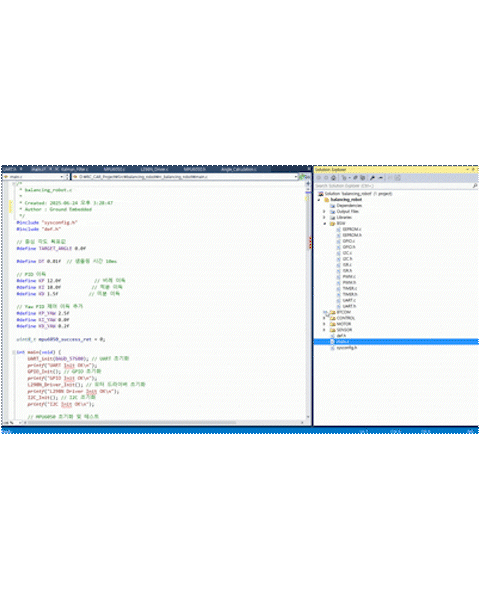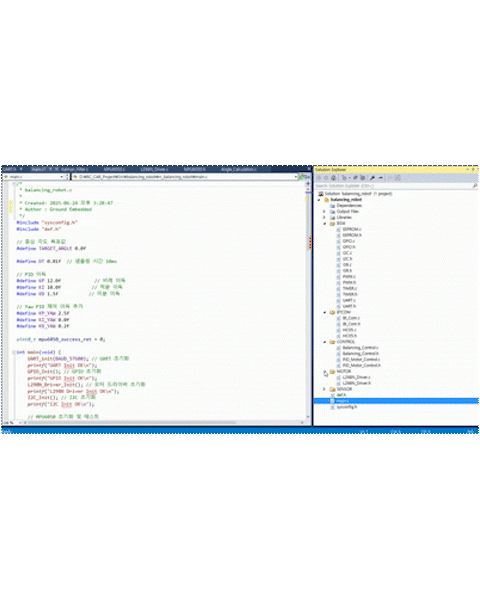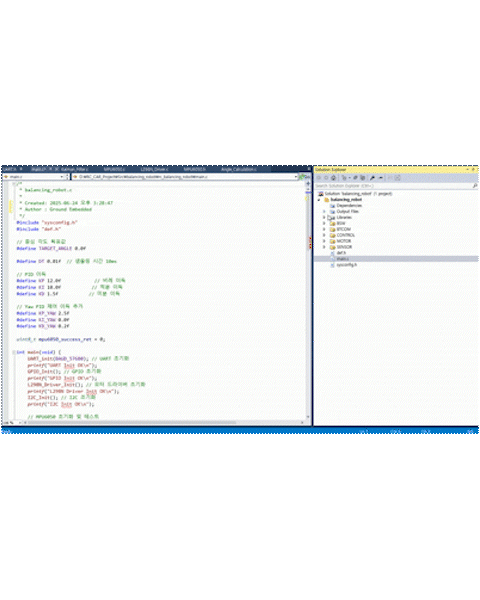
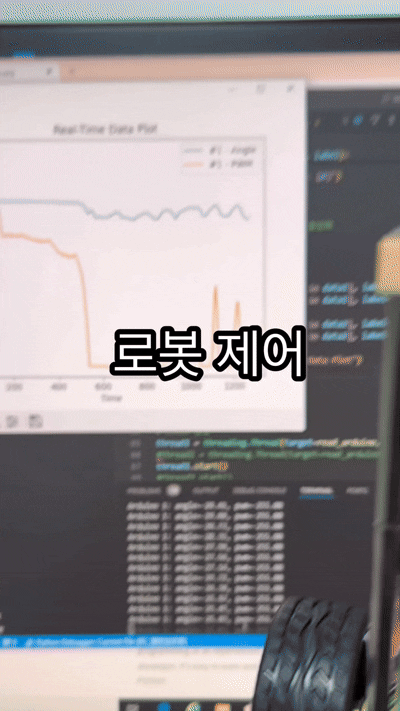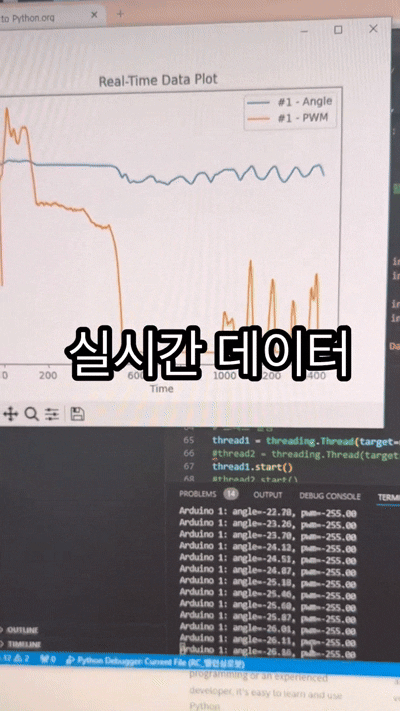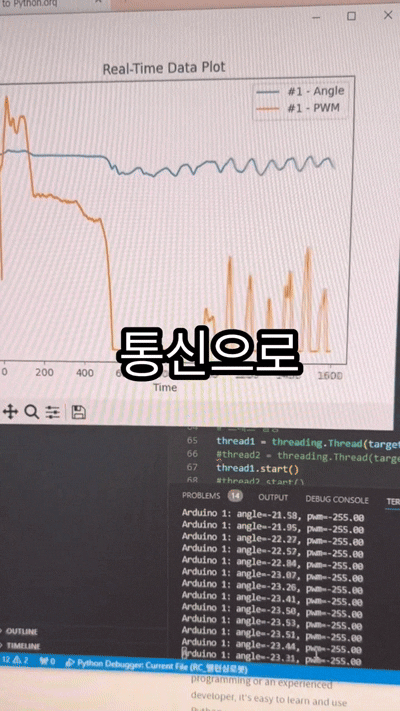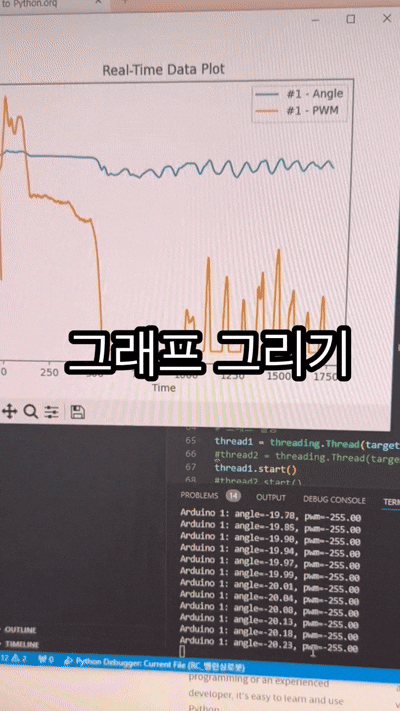
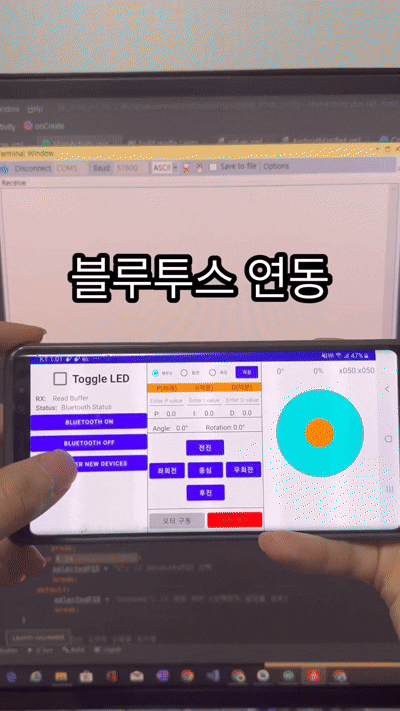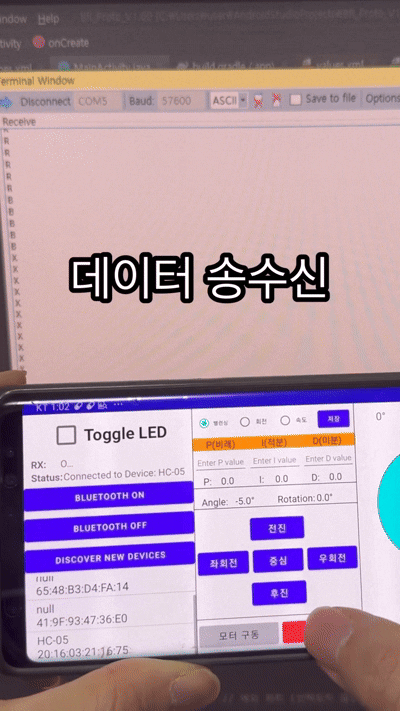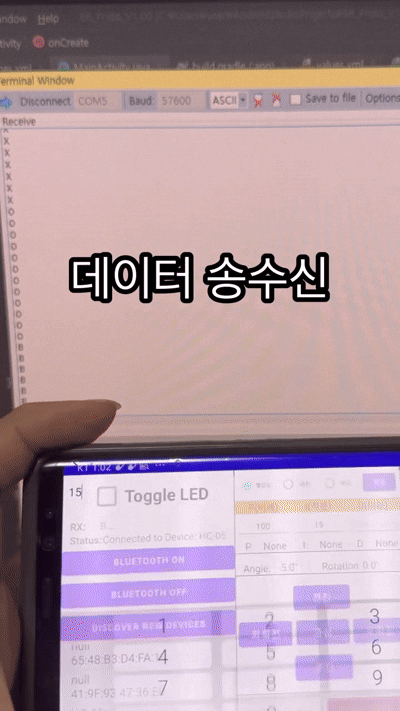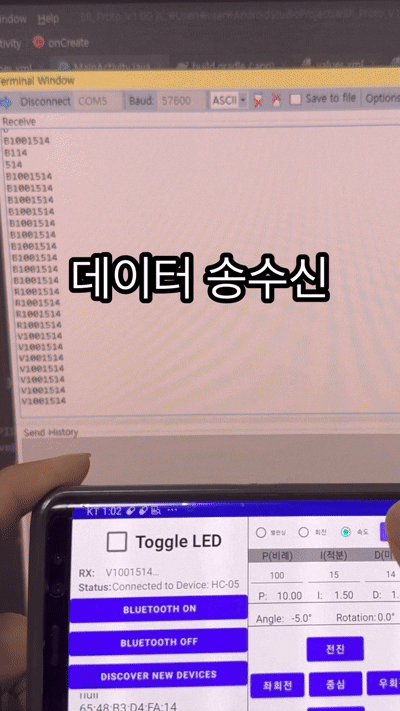
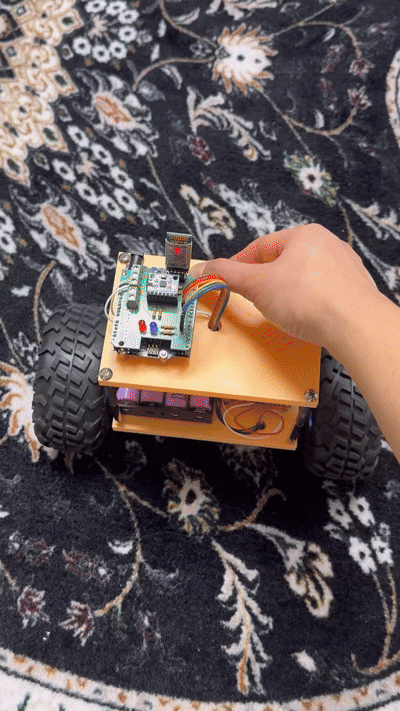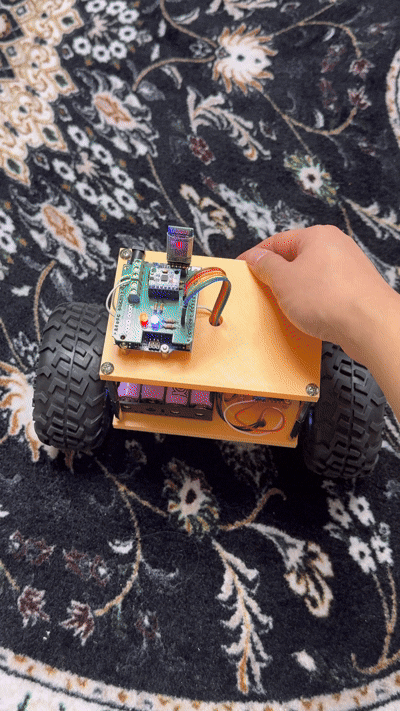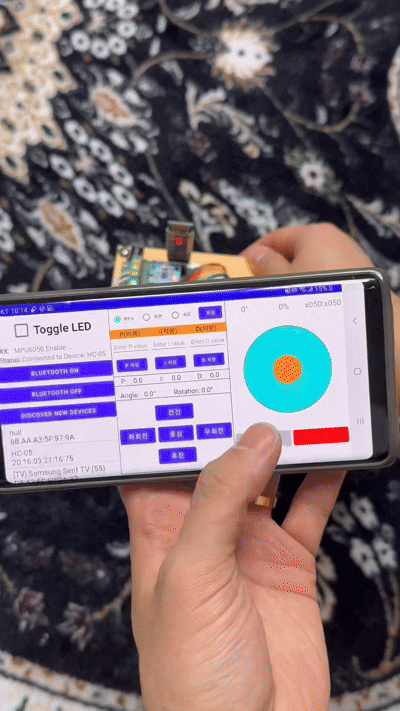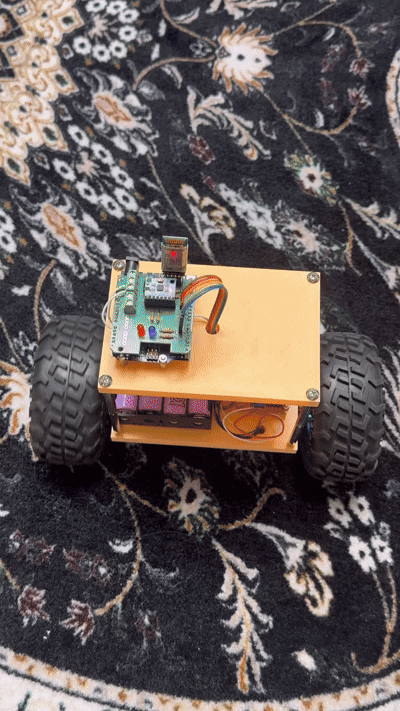
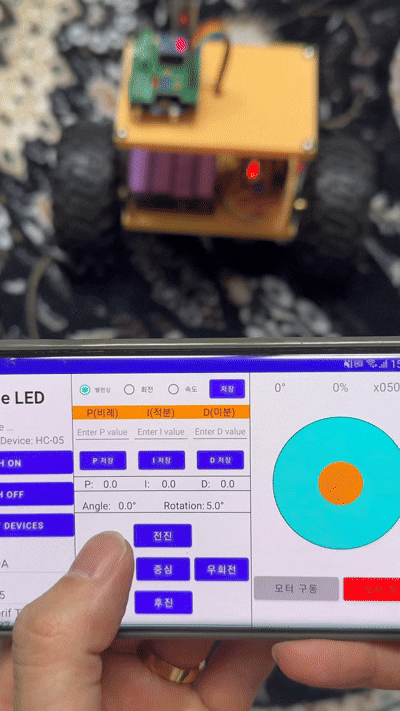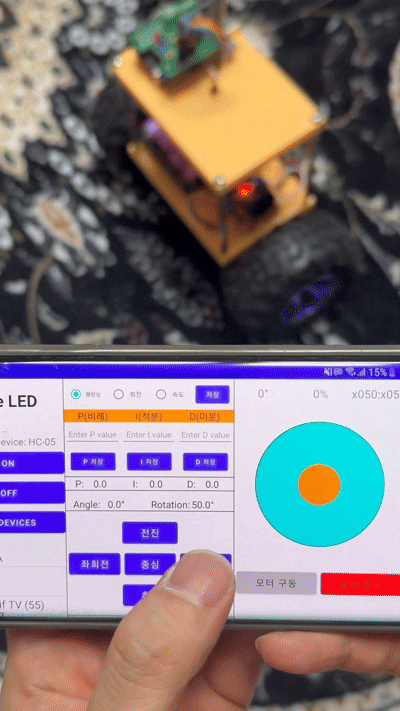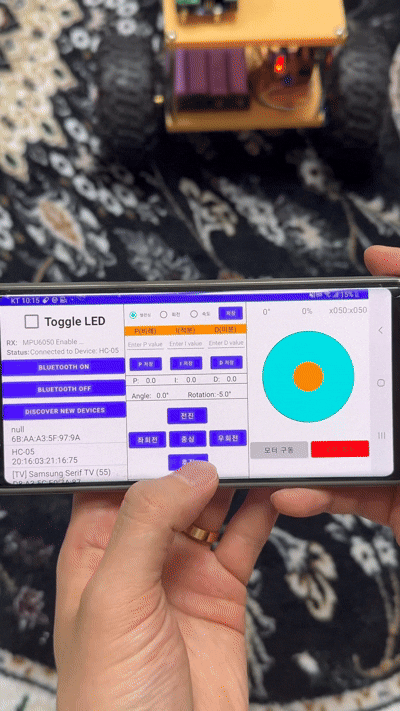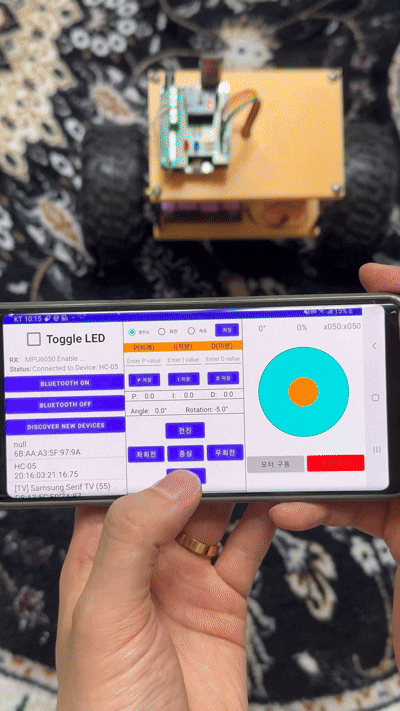
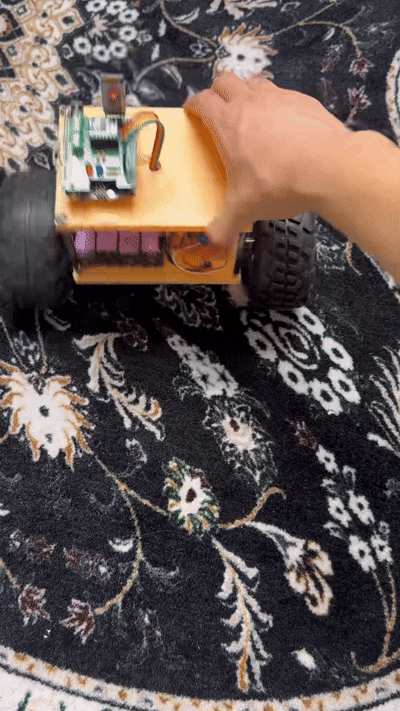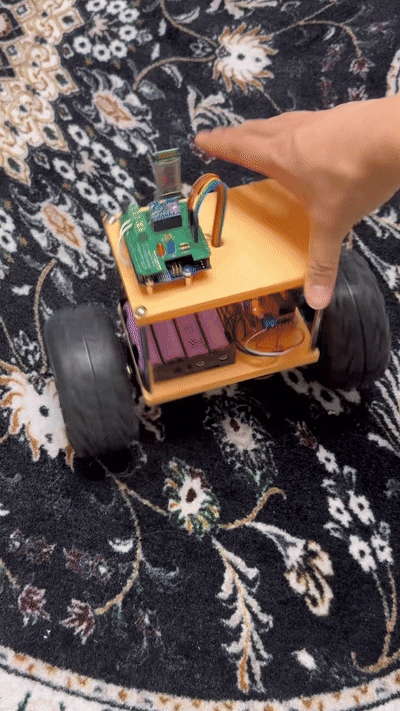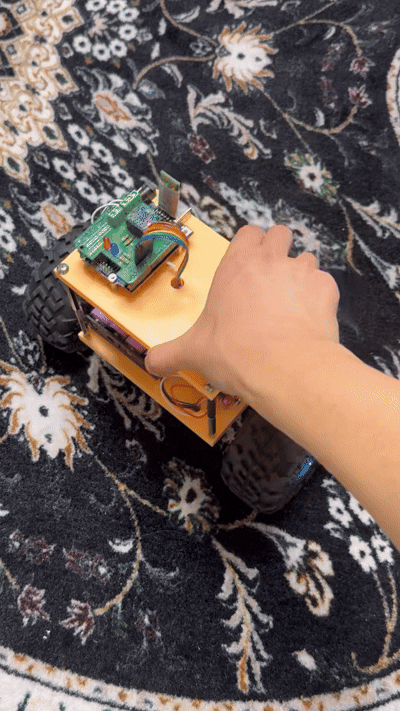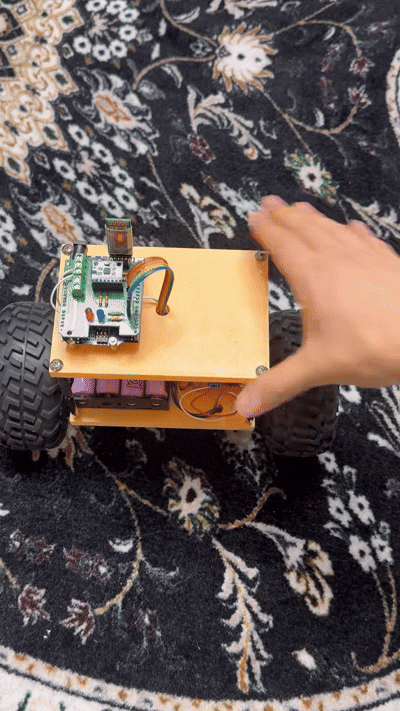
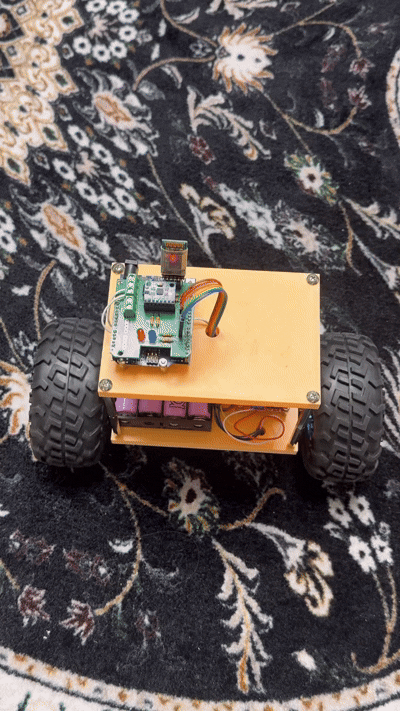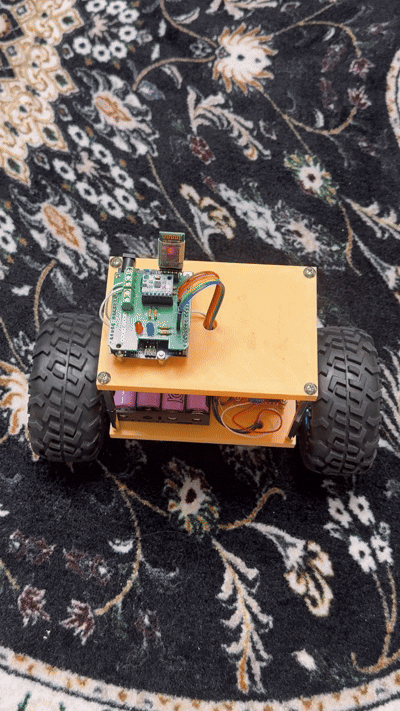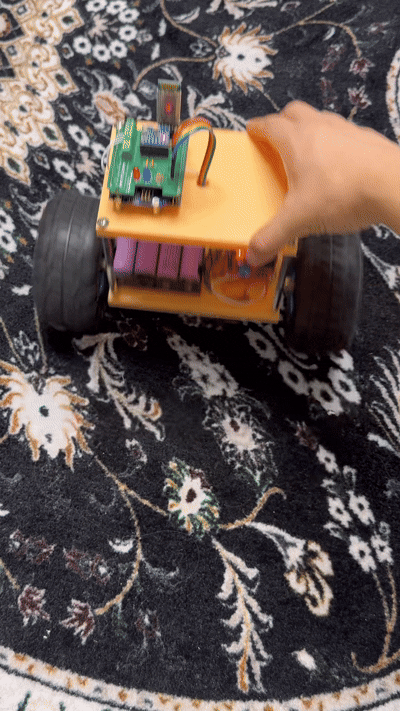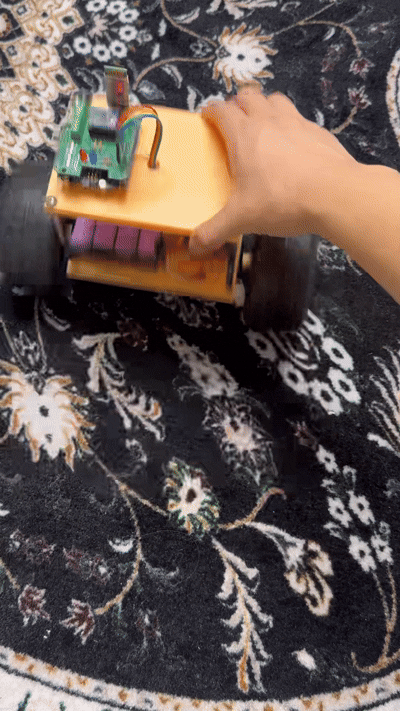
이미지 출처: 패스트캠퍼스 강의 소개 페이지
이런 분께 권합니다
- 전기, 전자, 로봇, 자율주행 분야 임베디드 직무를 준비하는 학생과 취업 준비생
- 프로젝트 중심의 임베디드 포트폴리오가 필요한 분
- 대기업 개발 프로세스를 직접 경험해 보고 싶은 주니어 개발자
- 회로, 기구, 소프트웨어, 앱 개발을 한 번에 경험하고 싶은 분
- 하드웨어 엔지니어에서 임베디드 소프트웨어로 넘어가고 싶은 분
C 언어 경험은 없어도 됩니다. 학부 수준의 회로와 제어 지식이 있으면 도움이 되지만 필수는 아닙니다.
무엇을 만드나
스스로 균형을 잡는 밸런싱 로봇을 V-모델 개발 순서에 따라 처음부터 끝까지 만듭니다.
- KiCad로 설계한 로봇 전용 실드 PCB
- Fusion 360으로 설계한 3D 프린팅 차체와 모터 마운트
- 블루투스로 로봇을 조종하고 PID 게인을 바꾸는 안드로이드 앱
- 칼만 필터와 PID로 균형을 잡는 MCU 펌웨어
- 하드웨어, 소프트웨어, 앱 통합 테스트와 취업용 포트폴리오
커리큘럼
| 파트 | 내용 | 분량 |
|---|---|---|
| 1 | 오리엔테이션 | 1강 |
| 2 | 임베디드 Basic C 언어 | 18강 · 약 3시간 40분 |
| 3 | ATmega328P 프로그래밍 기초 (ChatGPT 활용) | 32강 · 약 8시간 |
| 4 | 대기업 개발 프로세스 기반 밸런싱 로봇 설계: 요구사항, HSI, SW 아키텍처, Git | 11강 · 약 2시간 7분 |
| 5 | 밸런싱 로봇 HW 개발 with KiCad: 회로도, PCB, DRC, 거버 | 26강 · 약 4시간 55분 |
| 6 | 밸런싱 로봇 기구 설계 with Fusion 360 | 23강 · 약 2시간 57분 |
| 7 | 밸런싱 로봇 앱 개발 with Android Studio | 17강 · 약 2시간 56분 |
| 8 | 밸런싱 로봇 SW 개발: BSW·ASW 구조, MPU6050, HC-05, PID와 칼만 필터 | 29강 · 약 4시간 54분 |
| 9 | 밸런싱 로봇 통합 테스트와 PID 최적화 | 6강 · 약 33분 |
| 10 | 취업을 위한 포트폴리오 | 2강 · 약 31분 |
사용하는 도구와 부품
- 소프트웨어: C, Microchip Studio, KiCad, Fusion 360, Android Studio, GitLab
- 하드웨어: ATmega328P, MPU6050 IMU, HC-05 블루투스, L298N 모터 드라이버, 기어드 DC 모터, 18650 배터리
부품은 따로 구매합니다. 자세한 구성과 가격은 강의 페이지에서 확인할 수 있습니다.
로봇 & 임베디드 개발을 위한 올인원 프로젝트
패스트캠퍼스에서 수강하기 ↗10개 파트 · 165강 · 약 30시간